




[実証2025-4] 東京海洋大:即時津波予測システムを目指した、AISの任意メッセージ項目を利用する海洋表層流れの高精度データの取得
内閣府は準天頂衛星システムサービス株式会社と連携して毎年、みちびきの利用が期待される新たなサービスや技術の実用化に向けた実証事業を国内外で実施する企業等を募集し、優秀な提案に実証事業の支援を行っています。
今回は、2025年度に国立大学法人東京海洋大学が、古野電気株式会社の協力を得て実施した「即時津波予測システムを目指した、AISの任意メッセージ項目を利用する海洋表層流れの高精度データの取得」の取り組みを紹介します。東京海洋大学の稲津大祐教授(学術研究院 海洋資源エネルギー学部門/海洋資源環境学部 海洋資源エネルギー学科)、久保信明教授(学術研究院 海事システム工学部門/海洋工学部長)、福田厳准教授(学術研究院 海事システム工学部門/海洋工学部 海事システム工学科)、小林海斗研究員(海洋工学部 海事システム工学科)の4氏に話を聞きました。
左から久保氏、福田氏、稲津氏、小林氏
国際海事機関(IMO、国連の専門機関)の規定により、所定の仕様を満たす船舶には、船の名前や種類、大きさ、位置情報、進む方向や速度、目的地などを発信する「船舶自動識別装置(AIS)」が搭載されており、その数は全世界で数十万隻に上ります。AISで発信されるメッセージのフォーマットは国際電気通信連合(ITU、国連の専門機関)で規定されています。各船舶からVHF帯(特に161.975と162.025 MHzの2つの周波数帯)の電波で発信された情報は、主に周囲の船舶間で直接共有されるほか、地上局での交通管制や衛星を介した広域の船舶動静把握にも活用され、船舶の安全・効率的な運航や海難救助などの目的に利用されています。また、世界中の航行船舶から得られたAISの情報はビッグデータとして蓄積され、貿易統計の作成や海運市況の予測など様々な用途に活用されています。
AISメッセージは1~27のIDに分類されており、もっとも主要なメッセージであるID 1、2、3(Message 1-3、以降Msg 1-3)では、緯度・経度や対地速度、対地方位、船首方位など、安全に関わる基本的なデータを提供します。
稲津氏は、Msg 1-3に含まれる基本情報を解析することにより、2011年の東日本大震災を引き起こした津波の沖合での流れが10数隻の航行船舶で定量的に測れていたことを発見し、2018年に論文を発表しました。AISデータに含まれる位置情報と船首方位の時間変化をもとに、船首方位に垂直な方向の速度成分(スウェイ)を抽出した上で、船体の長さや幅などの情報を使って補正し、流れに対する船体の応答を加味して計算することで、船首方位に垂直な方向の海水の流れ速度を推定したのです。航行中の船舶は津波や表層海流によって水平方向にドリフトし(船体がずれて)揺らぎが発生するため、それを分析することで津波の流れを検出することが可能となります。
「3.11(東日本大震災)とその後では海底ケーブルによる地震津波観測網が注目されましたが、AISで取得されたデータを確認したところ、こちらにも津波の流れの影響が顕著に現れていました」(稲津氏)
Msg 1-3のフォーマットでは緯度・経度が0.0001分(数十cm精度)までしか入れられず、船首方位も1度刻みですが、稲津氏は、高精度な位置情報や方位を利用することで、より小さな津波の流れを沖合で検出できると考えました。これにより、沿岸部の潮位観測所や海底ケーブルによる地震津波観測網が整備されていない海域においても、沖合船舶のAISを利用した安価で実用的な即時津波予測システムが実現する可能性があります。
そこで今回の実証では、任意の短文を一斉送信するために設けられているMsg 25(通常はほとんど使用されない)に、みちびきの高精度測位で得た位置情報や船首方位などを挿入して発信することで、これを遠隔地で受信して適切に利用できることを実証すると共に、どの程度の精度や有用性をもって津波の流れを検出できるのかを検証しました。
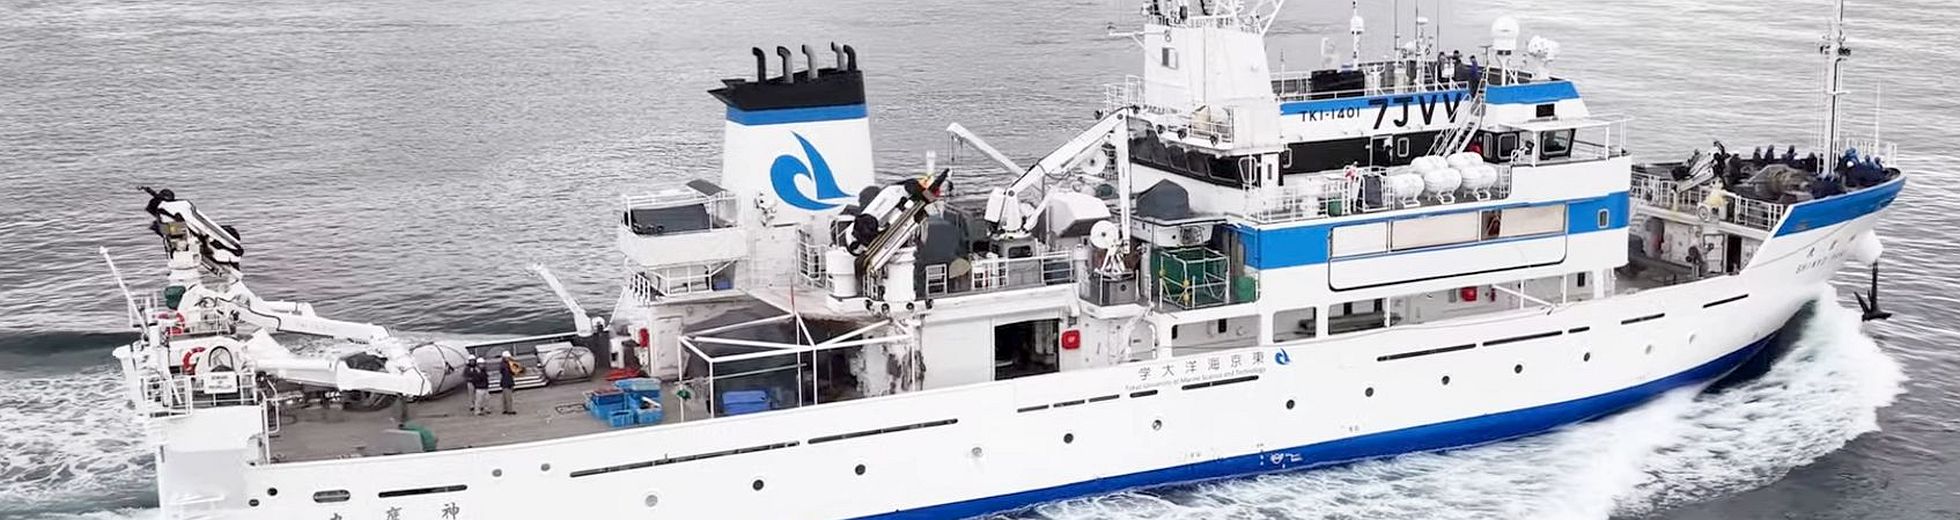
実証では、事前にみちびきによる測位とAIS装置を統合した計測・処理システムを準備して、東京海洋大学の練習船「神鷹丸」に実装しました。AIS装置にはClass A(大型船舶向け)とClass B(小型船舶向け)の2種類があり、神鷹丸にはClass Aに対応した古野電気製「FA-150」が搭載されています。実証の際は、必要に応じて古野電気の技術者からアドバイスを受けながら進めました。
神鷹丸は全長64.55 m、幅12.10 mの船で、ブリッジ上にあるコンパスデッキ前方(船首より19 m後方位置)の船体幅中央付近に、みちびき対応のアンテナ「GPS-703-GGG」(ノバテル製)を設置しました。さらに、GNSSコンパスとして船首方位を取得するために、測位用アンテナの左舷側にもう1台のみちびき対応アンテナを設置しました。
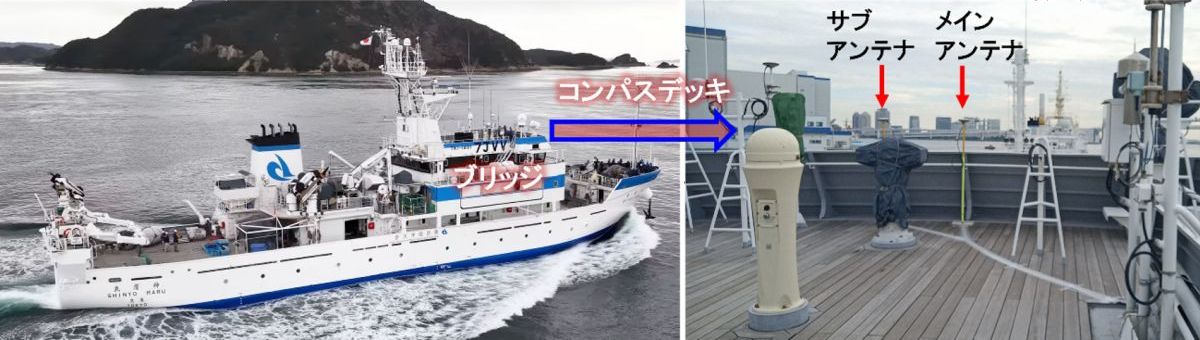
神鷹丸の全体とコンパスデッキ
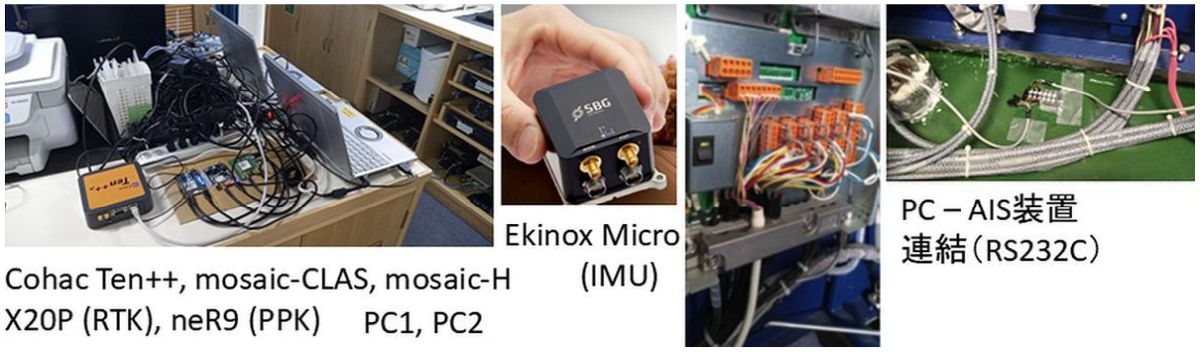
ブリッジ内に設置した機器とAIS装置
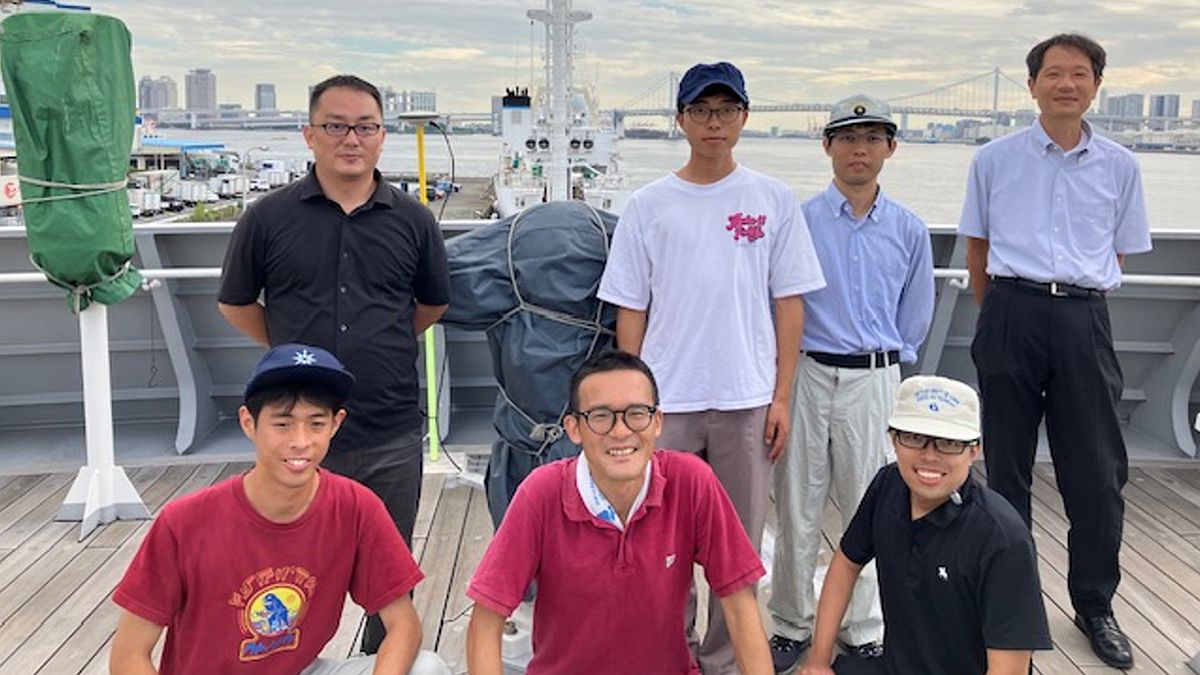
実証のための機材設置後にコンパスデッキにて集合
GNSS受信機には、みちびきのCLAS(センチメータ級測位補強サービス)に対応した受信機「mosaic-CLAS」(セプテントリオ製)と、MADOCA-PPP(高精度測位補強サービス)に対応した「Cohac∞Ten++」(コア製)を使用しました(CLASを優先して使い、沿岸から離れてCLASがFIXしない時はMADOCA-PPPを使用)。また、GNSSコンパスには、CLASに対応した受信機「mosaic-H」(セプテントリオ製)を使用しました。
このほか測位の評価用リファレンスとして、RTK(リアルタイムキネマティック)測位に対応した受信機「X20P」(ユーブロックス製)を設置し、さらにPPK(後処理キネマティック)測位に対応した「NetR9」(トリンブル製)を使用してログも取得しました。また、船首方位を含む姿勢のリファレンス用としてIMU(慣性計測装置)の「Ekinox Micro」(SBG製)も使用しました。
2025年10月15日に神鷹丸は、東京湾から浦賀水道を抜けて相模湾、駿河湾を航行し、清水港(静岡県)へと至る航路においてデータを取得しました。AIS受信局は千葉県南房総市の海岸にある東京海洋大学の実習場「富浦ステーション」に臨時で設置しました。
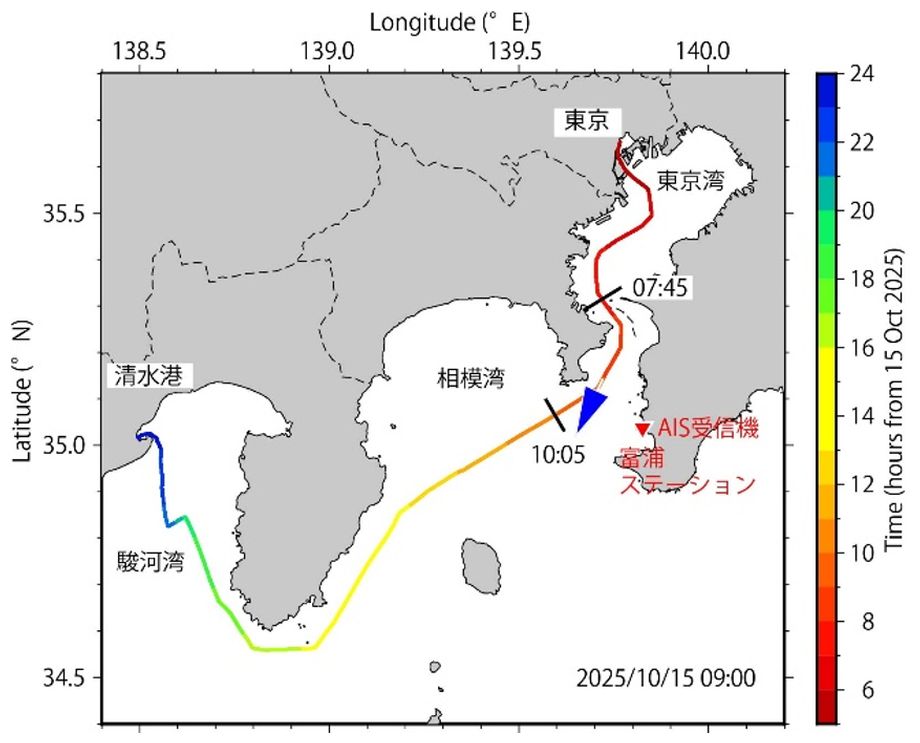
神鷹丸の航路(東京~清水)
東京から清水港への航海において、富浦ステーションのAIS受信局で受信した複数の船舶のAISメッセージの中から神鷹丸に相当するものを抽出したところ、神鷹丸が浦賀水道を抜けて相模湾に到達するまでの午前7時45分~10時5分(世界標準時)の時間帯においてデータを受信できました。Msg 1-3とMsg 25の受信率はどちらも約85%と、東京湾近傍の輻湊海域にも関わらず、安定して受信することができました。
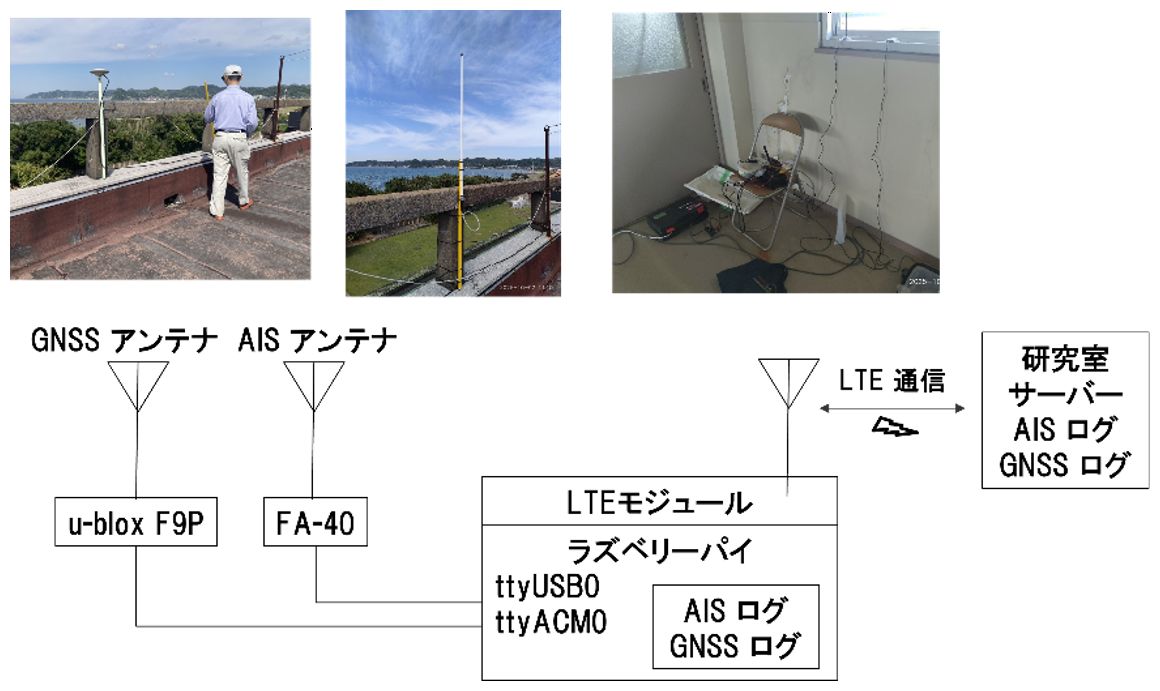
富浦ステーションでの受信の様子とシステム構成図
みちびきの測位精度は、mosaic-CLASで取得したCLASの位置情報と、Cohac∞Ten++で取得したMADOCA-PPPの位置情報の精度を、リファレンスとなるNetR9で取得したPPKの精度と比較して評価しました。CLASのFIX率は99.7%で、PPKの座標を真値とした場合の誤差の95%値は水平で5.31 cm、垂直で18.40 cmとなり、CLASの仕様上の精度は移動体の95%値が水平で12 cm、垂直で24 cmとなるため、いずれも仕様を満たしました。
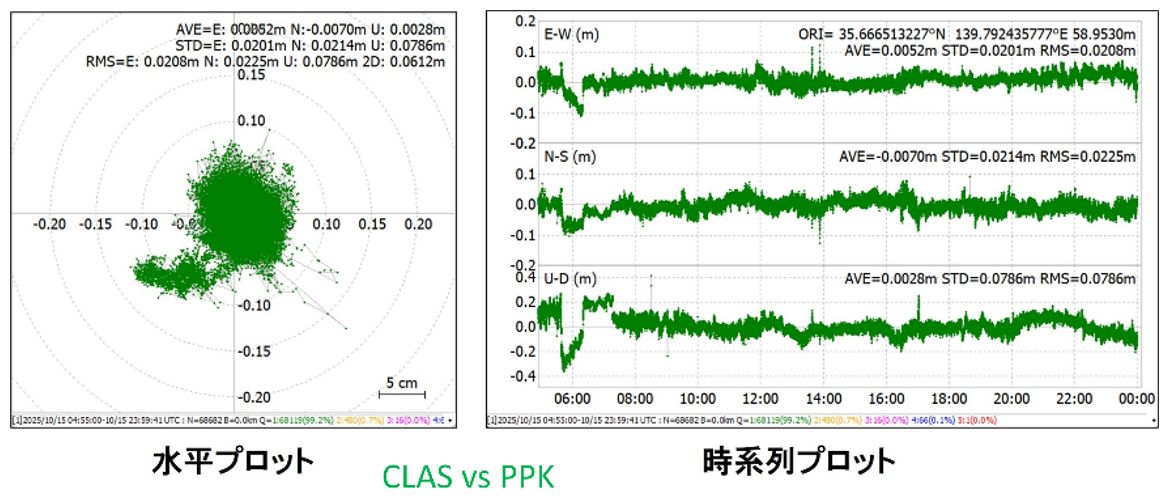
CLASの精度評価(座標)
一方、MADOCA-PPPのPPP成功率は100%で、誤差の95%値は水平で13.04 cm、垂直で21.48 cmとなり、MADOCA-PPPの仕様上の精度は移動体の95%値が水平で30 cm、垂直で50 cmとなるため、こちらも基準を満たす結果となりました。
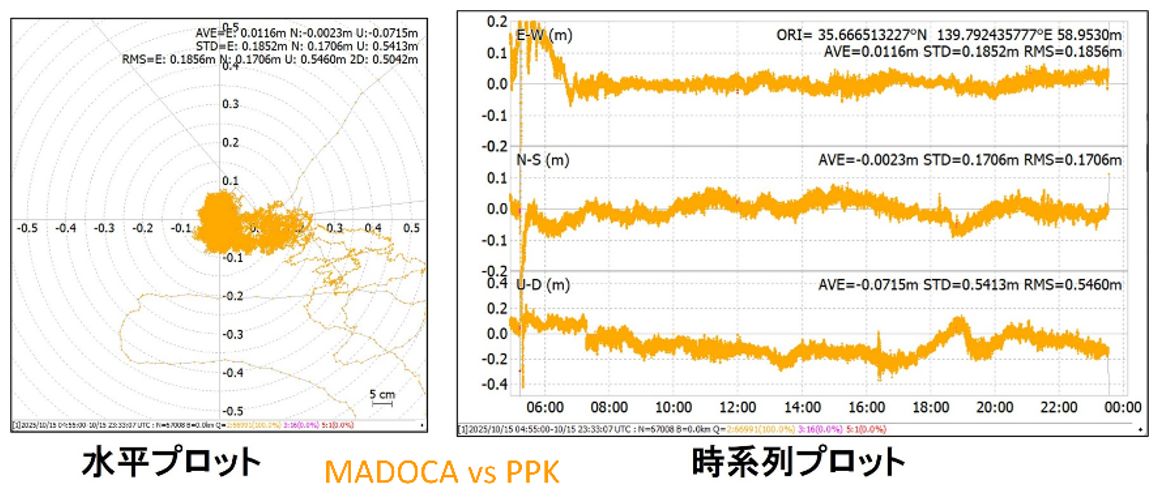
MADOCA-PPPの精度評価(座標)
mosaic-HによるGNSSコンパスの精度は、Ekinox MicroによるIMUの船首方位を真値として評価しました。SBG社の仕様では、Ekinox Microによる船首方位の計測は、PPK環境下では0.05度以下であり、mosaic-HとEkinox Microの誤差の平均は0.012度、標準偏差は0.138度となり、想定より高い精度で計測できました。
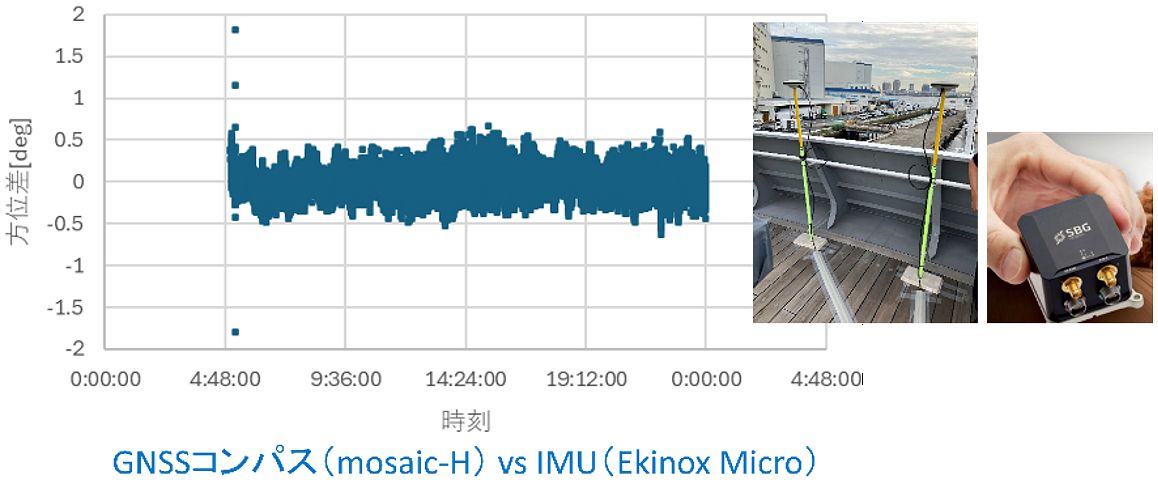
GNSSコンパスの精度評価(船首方位)
このようにして得られた測位データと船首方位データをMsg 25に挿入して発信し、みちびきの高精度測位で得られた位置情報を含むMsg 25のデータが、Msg 1-3に比べてどれくらいの有用性があるかを評価しました。Msg 1-3では緯度・経度が0.0001分と小数点以下4桁までの値でしたが、Msg 25には小数点以下6桁までの値を挿入しました。また、船首方位(HDG)は、Msg 1-3が1度刻みであるのに対し、Msg 25は小数点以下1桁まで示しました。
津波の流れを算出するためには、船首方位(HDG)、対地方位(COG)、対地速度(SOG)が必要で、これらの変数をもとに船のスウェイ(揺らぎ)速度が求められます。スウェイ速度にはHDGを時間微分した値である回頭角速度(ROT)に相関する影響が含まれるため、津波の流れを抽出するには、この影響から生じる“ノイズ”をスウェイ速度から取り除く必要があります。
「船首方位が変わる際に船がどの位置を中心に回頭するかは、船が移動する速度によって変化します。これは、自動車の運転において速度が速くなると、遅い時と同じ角度でハンドルを切っても上手く曲がれない現象が起こるのと同じです。速度変化による回転軸の位置の変化を考慮しないと津波の流れを正しく抽出できないので、ノイズの除去が重要となります」(稲津氏)
この影響は対地速度が速くなるほど大きく現れ、回転軸の位置は速度が速くなるほど前方へと移動します。これを踏まえてスウェイ速度を補正したところ、Msg 25のRMS(二乗平均平方根)残差は0.052 m/秒から0.041 m/秒へと減少しました。RMS残差の約3倍を検出限界の目安とすると、約0.12 m/秒の津波の流れが検出できる見込みとなります。Msg 1-3で同様の処理を行うと、約0.20 m/秒の検出限界となり、Msg 25に挿入したみちびきによる測位データの優位性が確認できました。
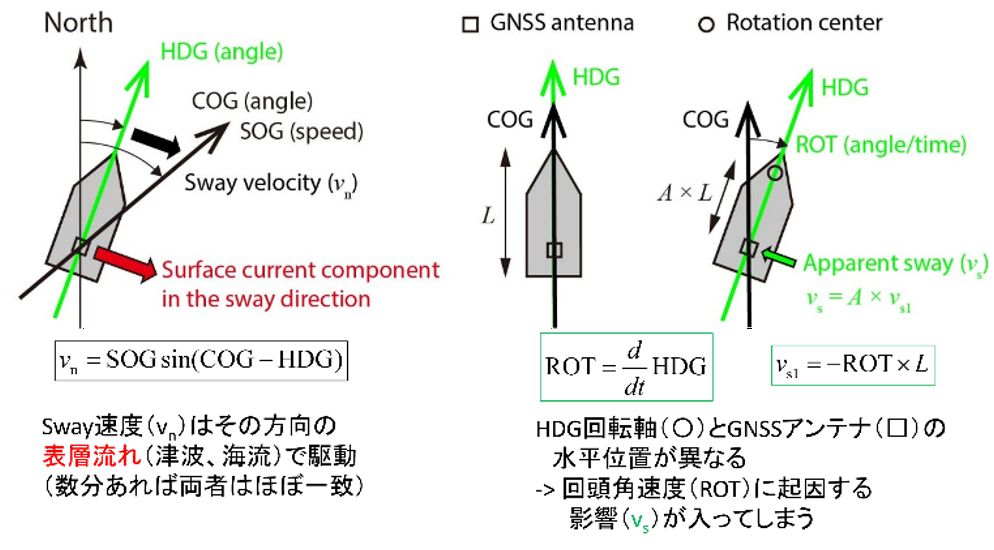
津波流れを算出するための計算式
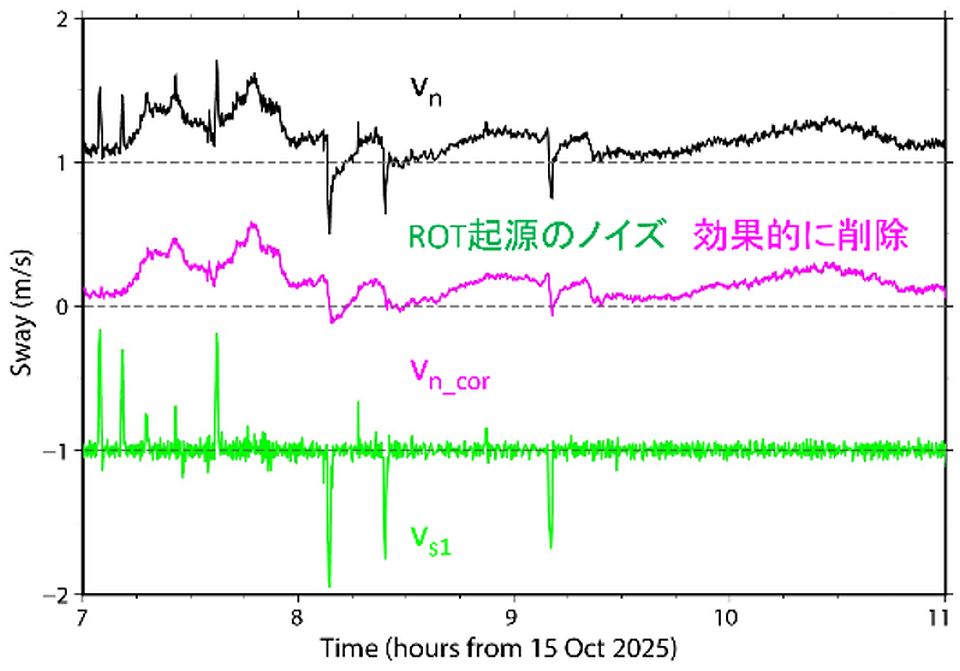
ノイズ除去によりスウェイのRMS残差が0.052 m/秒(黒)から0.041 m/秒(紫)へと減少
稲津氏は、通常AISで発信されているMsg 1-3のデータと、みちびきの測位データを挿入したMsg 25のそれぞれの場合において、津波の流れの検出レベルを分析した結果は今後のリファレンスとなると考えています。
「将来、船舶に標準装備されるGNSSが高精度測位に対応したものに置き換わった時に、どの程度の津波流速を検出できるかを考える上での基準として使えます。また、みちびきの高精度測位をAISのメッセージに入れると、津波の流れ検出で改善が見られることも分かりました。他の船舶のGNSS受信機をみちびき対応に置き換えれば、津波の即時検出や即時予測のシステムの裾野がより広がる可能性があります」(稲津氏)
福田氏は、以前からAISのMsg 1-3のタイムスタンプと受信時刻で推定したメッセージ生成時刻と、実際のメッセージ生成時刻が不連続にずれてしまうことがあると指摘した論文を発表しており、今回の実証で取得した、正確な時刻を挿入したMsg 25とのデータ比較を行い、この時刻ずれを定量的に評価できたことを成果として挙げています。
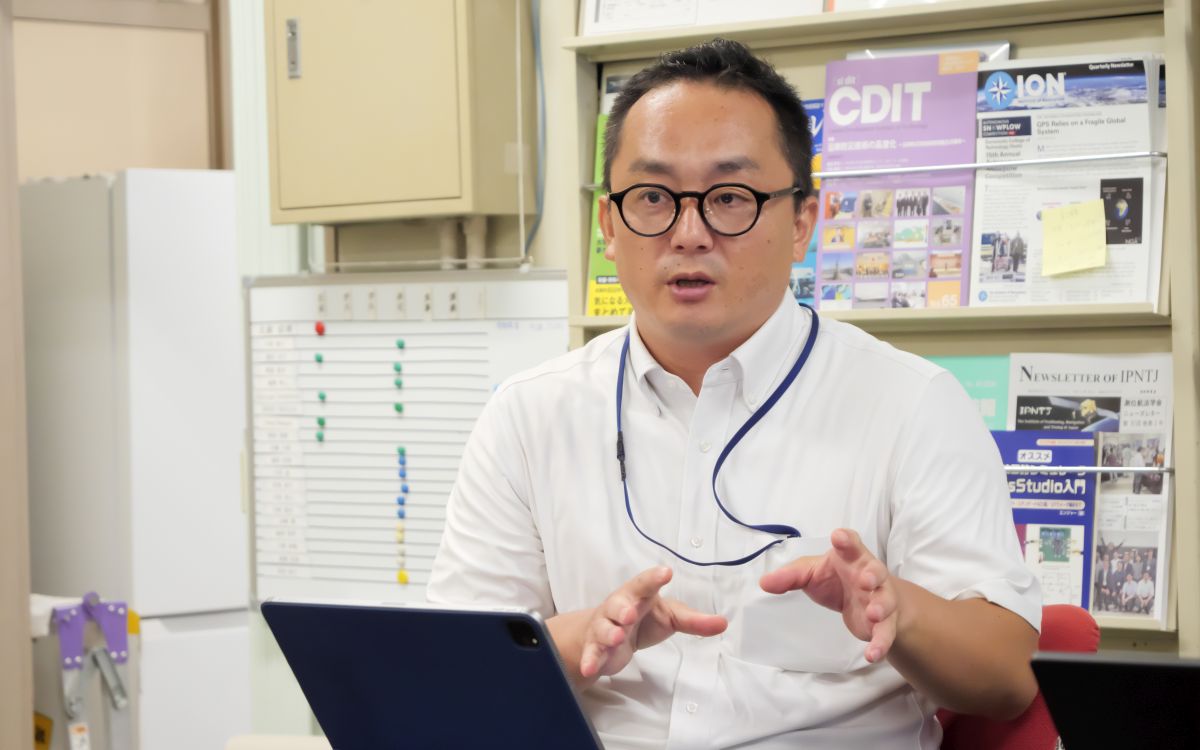
「みちびきのサービス提供エリアが広がり、広域で精度の高い位置情報を取れることが、私の専門であるIMUとGNSSの組み合わせによる船舶の位置推定では重要な点となります。今回の実証で、みちびきは水平位置に加え高さの精度も良いことが確認できたので、これを活用すれば、より精度の高い船舶の運動分析ができると期待しています」(福田氏)
小林氏は、今回の実証でAISの受信率などを確認できたことに加え、CLASとMADOCA-PPPの詳細な精度評価も行えたことが成果だと話します。
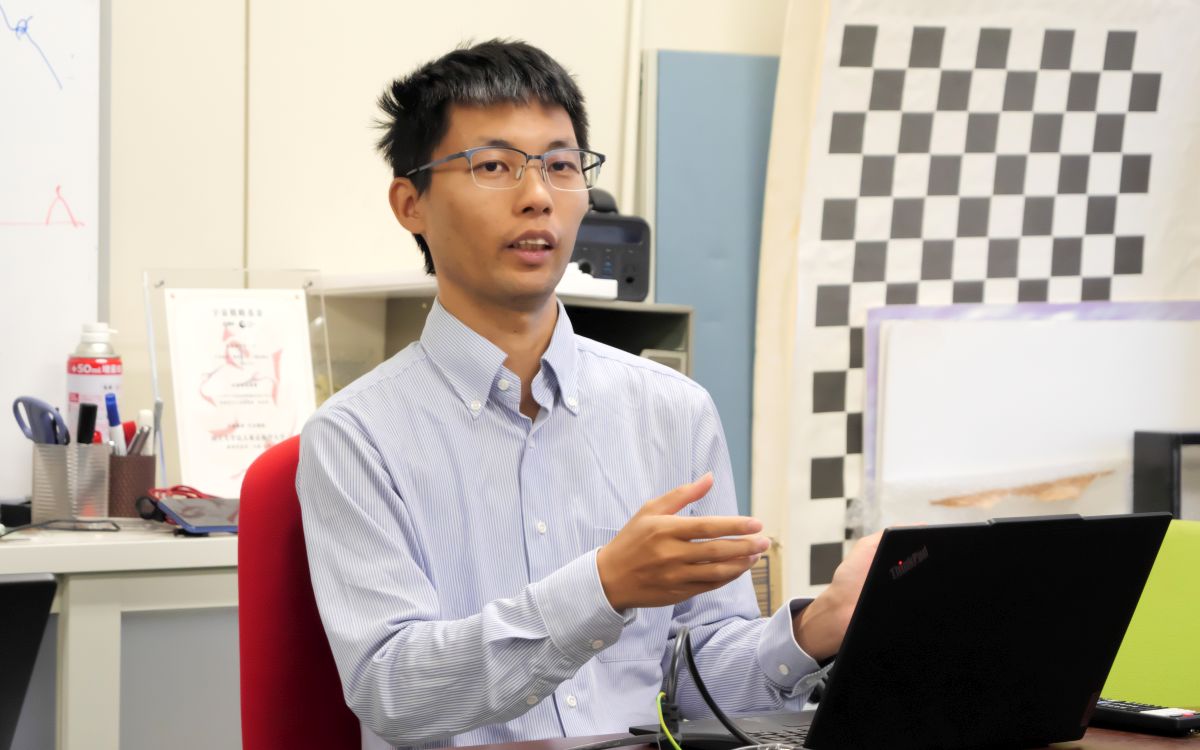
「新たな衛星が打ち上げられることでみちびきのサービス提供エリアが広がり、アジア各国でMADOCA-PPPが防災に活用できるようになることを期待しています」(小林氏)
過去の実証事業にも参加した久保氏は、みちびきの普及に積極的な姿勢を示します。
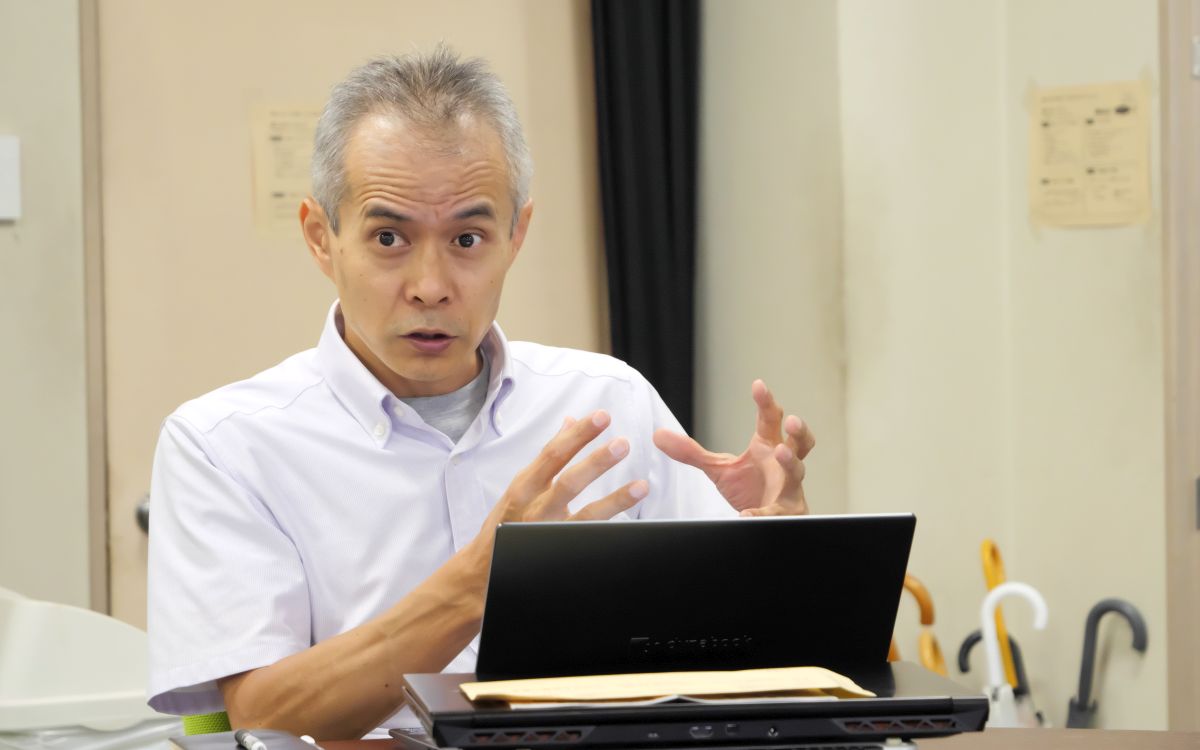
「最近は港湾でもRTKを標準で使いたいという要望がありますが、みちびきならRTKよりも簡便に使うことができます。これをみちびきに置き換えたいというニーズがあれば、私どもも支援していきたいと考えています。測位衛星を自前でもつ国は少なく、維持するのは大変なことですが、実はこれは経済安全保障の観点から非常に大事なものであり、引き続きみちびきの維持に取り組んでいただきたいと思います」(久保氏)
研究は今後も続ける方針で、海外の防災関連機関に対して津波モニタリング・予測システムの一案として提案することも検討しています。また、この技術を応用して多数の船舶のAISデータをもとに表層海流をモニタリングする手法も研究するとのことです。
(取材/文:片岡義明・フリーランスライター)
参照サイト
※記事中の図版及び実証時の画像提供:国立大学法人東京海洋大学
※内閣府は準天頂衛星システムサービス株式会社と連携して毎年、みちびきの利用が期待される新たなサービスや技術の実用化に向けた実証事業を国内外で実施する企業等を募集し、優秀な提案に実証事業の支援を行っています。詳細はこちらでご確認ください。
-
 2026年09月07日
[実証2025-3] 東北大学:津波避難施設用バルーン型避難標識の自動掲揚システム
-
 2026年08月26日
[実証2025-2] アークエッジ・スペース:アジア太平洋地域向けMADOCA-PPP海洋ブイによる潮位観測システム
-
 2026年07月13日
[実証2025-1] コア:木材トレーサビリティ効率化と伐採情報真正性の実証
-
 2025年10月27日
[実証2024-5] JAMSTEC:みちびきを活用したドローン船による気象観測
-
 2025年09月29日
[実証2024-4] 北海道ガス:CLASとLiDAR・SLAMのハイブリット運用による都市ガス供給エリアでのGNSS活用標準化
-
 2025年09月16日
[実証2024-3] 日東製網:MADOCA-PPP対応みちびき海象ブイを活用した海外向け漁業支援システム
-
 2025年09月08日
[実証2024-2] OST:信号認証サービスを用いた適正な漁業操業に対するエンドースメント及びMADOCA-PPPの測位精度検証と災危通報の利活用実証
-
 2025年08月06日
[実証2024-1] ニュージャパンナレッジ:ごみ収集管理における「みちびき」活用実証
-
 2025年06月16日
CLASを活用したハタケホットケの水田雑草対策ロボット「ミズニゴール」
-
 2025年04月14日
ジビル調査設計がCLASを活用した橋梁点検支援ロボットを開発
-
 2025年01月27日
[実証2023-10] 岩谷技研:測位補強サービスの高高度気球への適用
-
 2024年11月11日
[実証2023-9] 松本コンサルタント:地籍調査にCLASを用いるための精度検証及びマニュアル作成
-
 2024年11月05日
[実証2023-8] LocationMind:信号認証サービスを利用したCO2排出量モニタリング支援ソリューション
-
 2024年10月21日
[実証2023-7] 山口放送:災危通報を活用した被災対応FMラジオ放送システムの実証
-
 2024年10月07日
[実証2023-6] ファンリード:MADOCA搭載ドローンのインフラ点検への活用に向けた性能評価実証
-
 2024年09月19日
[実証2023-5] 仙台高専:CLASにより自動走行するインフラ点検用地中レーダロボットの開発
-
 2024年08月27日
[実証2023-4] 国際航業:MADOCA-PPPによる海洋離島のマッピングサービス実証事業
-
 2024年07月08日
AITOYAがCLASを活用したクレーン衝突防止システムを開発
-
 2024年06月17日
[実証2023-3] コア:信号認証サービスを用いた国産ドローンによるアンチGNSSスプーフィング実証
-
 2024年06月10日
[実証2023-2] 北相木森水舎:社会実装に向けたみちびき利用による林業重労働作業「下刈り」の自動化
-
 2024年05月29日
[実証2023-1] OST:みちびきを利用したAIによる漁業操業情報の自動作成
-
 2023年12月28日
SLASを活用したエゾウィンの農作業支援システム「レポサク」
-
 2023年08月21日
[実証2022-3] TOKYO MX:地上デジタル放送波を活用した避難者情報伝達手段の実証実験
-
 2023年07月26日
[実証2022-2] 広島商船高専:みちびきを活用した自律航行船・ドローン間協調制御の物流網への適用
-
 2023年07月18日
GNSSトラッカーでみちびき利活用を拡げるフォルテの戦略
-
 2023年06月20日
[実証2022-1] エアロダイン:広域災害発生時における、みちびきを利用した洋上風力発電所の点検事業
-
 2023年05月08日
北海道大学 野口教授に聞く、中山間地域スマート農業化の課題と将来像
-
 2023年03月16日
各地で使われるボールドライトのSLASに対応した動態管理システム
-
 2023年03月06日
西松建設に聞く、土木建設分野におけるCLASの有効性
-
 2023年02月13日
全国初の自律航行水上EVタクシーにCLASが活用
-
 2023年01月30日
PALTEKのSLAS対応「GPSトラッカーR」がドコマップと連携
-
 2022年12月22日
北海道開発局がCLAS活用により運転手1人で操作可能なロータリ除雪車を配備
-
 2022年12月15日
国交省が富山でCLAS活用した新型除雪トラックの試乗会を開催
-
 2022年11月28日
[実証2021-6] Ashirase:CLAS、SLASを用いた視覚障がい者及び車いす利用者向け介助サービス事業
-
 2022年10月11日
[実証2021-5] 先端ロボ財団:みちびきを利用した高精度な経路追従飛行・編隊飛行・着陸システムの開発
-
 2022年09月08日
KISがSLASを活用した水道メーターの位置情報管理システムを開発
-
 2022年08月29日
[実証2021-4] 福島高専:みちびきとMarhy 3D Mapのコラボレーションによる自動運転の基礎的実証事業
-
 2022年08月01日
岩城農場 岩城善広氏:脱サラ就農後、みちびきを活用したスマート農業に挑戦
-
 2022年07月25日
[実証2021-3] MSJ:みちびき対応cm級受信機とスレーブRTKによる姿勢角検出実証実験と制御系への適用
-
 2022年07月19日
[実証2021-2] シーエーシー:みちびき×ブロックチェーンを用いた配達員保険システム
-
 2022年07月11日
[実証2021-1] 東京海洋大:情報化施工に向けたGNSS基準点・精密測位に関するみちびき利用の基礎実証
-
 2022年02月28日
SLASを活用した視覚障害者向け歩行ナビ「あしらせ」の実証実験
-
 2022年02月21日
エアモビリティ、ナビシステム搭載のCLAS対応ドローンで実証実験
-
 2021年11月15日
[実証2020-9] イームズロボティクスが熊本で物流用ドローンの実証実験
-
 2021年11月08日
[実証2020-8] インフォマティクス、CLASとMR技術で建設現場へ3D導入
-
 2021年10月13日
[実証2020-7] カワサキ機工がCLASを活用して農場内走行車両を自律化
-
 2021年09月21日
[実証2020-6] 愛工大+竹中工務店によるコンクリート工事管理システム
-
 2021年09月06日
[実証2020-5] MASAがゴルフウォッチを使った災危通報の実証実験
-
 2021年08月30日
[実証2020-4] コア中四国カンパニー、みちびきを活用した石灰石の採掘支援
-
 2021年08月23日
[実証2020-3] イクシスがSLAS/CLAS活用の道路付属物AI点検システム
-
 2021年08月16日
[実証2020-2] ビスペル、CLASを活用して建設機械を遠隔操作で自律化
-
 2021年08月02日
[実証2020-1] 東光鉄工のCLAS対応ドローンによる肥料散布
-
 2021年06月28日
ウインドサーフィン「鎌倉カップ」でSLASを活用した実証実験を実施
-
 2021年06月21日
長岡市で、新ビジネス創出のアイデアソンと子育て世代向けマップ作り
-
 2021年05月24日
日立ソリューションズが豪州でみちびき活用したスマホ土量計測
-
 2021年04月19日
トヨタ自動車がみちびきを活用した駐車管理システムを試験運用
-
 2021年03月29日
CLASとMADOCAの活用で海底地形図を自動作成するDeSETプロジェクト
-
 2021年03月22日
国交省北陸地方整備局がCLASを活用して除雪トラックの実証実験
-
 2021年02月22日
広島工大・菅教授が目指す、CLASを活用した機械除雪支援システム
-
 2021年02月15日
東洋建設、人工魚礁の築造システムにみちびきを導入
-
 2021年02月08日
NEXCO東日本、みちびきのCLASによるロータリ除雪車自動化を推進
-
 2021年01月18日
バイオスシステムが開発した「CLAS車間距離計」
-
 2021年01月12日
みちびきを活用した時刻同期がFMラジオの技術革新に貢献
-
 2020年11月24日
「Shot Navi」を展開するテクタイトに聞くSLASの魅力
-
 2020年11月09日
みちびきのSLAS/CLAS活用システムで、ヨット競技会を全面支援
-
 2020年10月19日
イームズロボティクス、みちびきCLAS対応の農業散布ドローンを開発
-
 2020年10月05日
CLAS活用の測量支援システムが、国交省のNETISに登録
-
 2020年07月20日
福岡のキャニコムがCLASを活用した自動運転草刈り機を開発中
-
 2020年07月06日
四門、みちびきのCLASを活用した深浅測量の実証実験を実施
-
 2020年06月29日
国際航業、インドネシアでみちびきを活用した高精度測量の実証実験
-
 2020年06月22日
みちびきを活用し、自動運転バスの乗客に避難情報を提供
-
 2020年06月15日
ファンリード、マレーシアでみちびき活用のドローン観測システムを実験
-
 2020年06月08日
エクスプローラ、みちびきのSLASを活用した無線ICタグで物流管理
-
 2020年06月01日
タイでみちびきを使ったマイクロEVの自動運転実証実験
-
 2020年05月18日
ニュージャパンマリン九州、小型ボートの自動着岸をみちびきのCLASで実現
-
 2020年04月27日
豊橋鬼祭に、みちびきのSLASを活用したアプリ「おにどこ」登場
-
 2020年04月06日
山口県でみちびきを使って視覚障害者のランニングを支援する実証実験
-
 2020年03月30日
みちびきの高精度測位を活用した農地管理アプリ「連防」
-
 2020年03月16日
新学期に向け、みちびき対応の見守り位置情報端末が続々登場
-
 2020年03月09日
ボールドライトによるSLAS対応トラッキングシェアシステム
-
 2020年02月25日
視覚障害者をサブメータ級でみちびく、「あしらせ」のこれから
-
 2020年02月17日
みちびき対応ブイで海洋モニタリングに挑むブルーオーシャン研究所
-
 2020年02月10日
NECが消防指令システムに災危通報を表示する小型車載器をリリース
-
 2020年02月03日
JR東日本メディアが、災危通報対応のデジタルサイネージ用STBを開発
-
 2019年12月02日
みちびきの災危通報に対応したLED照明灯、和歌山県で点灯式
-
 2019年11月25日
フジクラとIoTBASEがLPWA活用みちびき対応トラッカーで実証実験
-
 2019年11月05日
通信途絶下でもメッセージを伝達する「スマホdeリレー」
-
 2019年10月28日
CLAS活用の測量支援システム「Civil Surveyor QZSS」開発者に聞く
-
 2019年09月30日
豊田通商などが豪州でみちびきを活用した自動運転車の実証を実施
-
 2019年08月26日
KDDIとエコモット、北海道で祭り神輿の位置情報サービスを提供
-
 2019年07月22日
セイコーグループ、機械式腕時計の精度検定にみちびきを活用
-
 2019年07月04日
ゼンリンデータコム、大分県でトラックから離発着するドローン配送の実証実験
-
 2019年05月20日
秋田・横手市で排雪作業の軽減対策(2)CLASで排雪車両の位置を高精度モニタリング
-
 2019年05月13日
秋田・横手市で排雪作業の軽減対策(1)SLAS対応受信機を活用した雪の堆積状況収集
-
 2019年01月15日
フォルテ、災危通報に対応した新型GNSSトラッカーを今春発売へ
-
 2018年10月31日
サブメータ級測位補強を実現したMASAのGNSSゴルフウォッチ
-
 2018年10月27日
GNSSによる高度タイミング用途と、みちびきの役割
-
 2018年10月25日
[資料] みちびき利活用事例の紹介
-
 2018年10月15日
ソニー、みちびき対応のIoT通信ネットワーク商用化へ本腰
-
 2018年10月11日
[実証] 沖縄でのSLAS測位精度検証
-
 2018年10月11日
[実証] 衛星測位における太陽フレアの影響とSLASの効果
-
 2018年10月09日
エアロセンスがGNSS搭載した対空標識でドローン測量を効率化
-
 2018年07月19日
宇治市とソフトバンク、みちびきを活用して路面情報を収集する実証実験
-
 2018年05月21日
ジェネクストが提供する、みちびき対応の交通安全分析サービス
-
 2018年04月27日
アシックスとナブテスコが、みちびきを活用して歩行車の位置情報を取得
-
 2018年03月09日
雪氷対策にGNSS技術を活用するNEXCO東日本の試み
-
 2018年02月27日
沖電気など4社、みちびき対応の可搬ボート型マルチビーム測深機を発売
-
 2018年02月09日
NEXCO東日本、北海道で配備した「みちびき活用除雪車」を公開
-
 2018年02月08日
富士通、みちびきの情報を活用した「Time&Position」ソリューションを提供
-
 2017年10月31日
勤怠打刻時に位置情報を取得するクラウド型ツール「TeamSpirit」
-
 2017年10月26日
恵那バッテリー電装、送迎バス向けにLINEを使った位置情報の通知サービス
-
 2017年10月25日
大和市がデンソーの防犯・防災情報アプリを導入し住民に提供
-
 2017年10月24日
日本海洋レジャー安全・振興協会、救助サービスに緊急時位置通報システムを導入
-
 2017年10月23日
成田空港、デジタルサイネージでターミナル連絡バスの運行状況を表示
-
 2017年10月20日
DeNAと神奈川県タクシー協会がタクシー配車アプリの実用実験
-
 2017年10月19日
シェアサイクルサービス「モバイク」が札幌での提供を開始
-
 2017年10月18日
京都府で、位置情報アプリを活用したデジタルスタンプラリー開催中
-
 2017年09月21日
スマホを活用した認知症高齢者の見守り支援サービス「OSN」
-
 2017年09月20日
仲間同士で位置情報を共有できるチャットアプリ「Pete」
-
 2017年09月19日
八ケ岳連峰で位置情報取得、茅野市とSSSが共同で実証実験
-
 2017年09月18日
夕張市で、車両位置をタブレット管理するスクールバスが稼働
-
 2017年09月08日
博報堂アイ・スタジオが登山者の位置を把握する「TREK TRACK」提供
-
 2017年09月01日
スマホでロードサービスを依頼できる救援アプリ「JAFを呼ぶ」
-
 2017年08月24日
イベントアプリ「こことろ」で、京都府立植物園巡るスタンプラリーを開催
-
 2017年08月15日
NTT西日本、ひらかたパークお化け屋敷に位置情報を活用した技術協力
-
 2017年08月08日
高齢者向け位置情報サービス「パルモどっち君」
-
 2017年08月04日
世界中の混雑状況を確認できるスマホアプリ「混雑マップ」
-
 2017年07月28日
茨城県の「潮来祇園祭禮」で山車の位置情報をリアルタイム配信
-
 2017年07月27日
マップル・オン、スマホ向け位置情報ゲーム「Zoic」を提供
-
 2017年07月26日
KDDI/Wi2/コロプラが訪日外国人の動態調査レポートをセット提供
-
 2017年07月25日
マップでリアルタイム情報が得られる街歩きアプリ「PASS」
-
 2017年07月18日
円谷プロが、福島県でウルトラマンのARスタンプラリーアプリを提供
-
 2017年07月05日
GPS搭載スマホを活用した位置情報管理サービス「MAP-STAR at」
-
 2017年06月14日
位置情報を使って「上毛かるた」を楽しめるアプリ
-
 2017年05月24日
福井コンピュータ、GNSS機能を強化した測量用の現場端末システム発売へ
-
 2017年05月23日
その日の天気に合ったコーディネートを提案する「TNQL」サービス
-
 2017年05月20日
ベトナムのコクヨ子会社が、GPSで位置情報を管理するMDMサービス導入
-
 2017年05月19日
静岡新聞社がスマホ向け防災アプリ「TeamBuddy」を提供開始
-
 2017年05月17日
IoT活用でウインドサーフィンのセール操作を可視化する実証実験
-
 2017年05月15日
ランサーズが、6月からスキルシェアリングサービス「pook」を提供
-
 2017年05月13日
立山黒部アルペンルートで来場者向け位置限定ポストカードサービス
-
 2017年05月12日
東京都下水道局が「東京アメッシュ」スマホ版を提供開始
-
 2017年05月11日
西濃運輸が配達車両の位置を知らせる「いち知る」サービスを開始
-
 2017年05月10日
ヴァル研究所、バスの現在地を配信するSkyBrainを提供開始
-
 2017年05月09日
自動貯金サービス「finbee」、GPS連動で貯金できる新機能を提供開始
-
 2017年05月01日
ドコモ、LTE対応の通信型ドライブレコーダーを法人向けに提供
-
 2017年04月20日
水木しげるロードの観光PRに凸版印刷の多言語ARアプリを採用
-
 2017年04月19日
参加者同士がつながるアプリ連動型ランイベントを表参道で開催
-
 2017年04月18日
ポッキー&プリッツ春のキャンペーンでスヌーピーを探す位置情報ゲーム
-
 2017年04月14日
浮世絵名所を訪ねて江戸の旅人気分を味わうアプリ
-
 2017年04月13日
Facebook Messengerに位置情報のリアルタイム共有機能
-
 2017年03月28日
地図アプリ「Googleマップ」で位置情報やルートを共有可能に
-
 2017年03月24日
今いる場所の野鳥が分かるアプリ「GPS動く野鳥図鑑400」
-
 2017年03月19日
スタンプラリーなど位置情報活用アプリの融合プラットフォーム「StaMap」
-
 2017年03月17日
古地図にGPSの位置情報を表示できる「Stroly」を提供開始
-
 2017年03月15日
スマホで遊漁券を買える「つりチケ」にGPS機能を追加
-
 2017年03月08日
外国人観光客向けアプリ「静岡伊豆ドリームナビ」などで実証実験
-
 2017年03月07日
「さんぽで三県!! 三県境」モバイルスタンプラリー開催中
-
 2017年03月06日
地下のライフラインを「見える化」するシステム [前編]
-
 2017年03月06日
地下のライフラインを「見える化」するシステム [後編]
-
 2017年02月28日
車載用IoT端末「MCCS」で新興国向けのローンファンドを運用
-
 2017年02月20日
GPSに連動した多言語による観光ガイドシステムU・feel
-
 2017年02月09日
GPS搭載端末「MOVOスティック」で車両運行をリアルタイム管理
-
 2017年02月07日
互助交通がタクシー利用者向けにGPS連動アプリを提供
-
 2017年02月06日
除雪車の位置情報管理サービス商用化に向け、岐阜県で実証実験
-
 2017年02月05日
ボタンを押せば配車可能なタクシー会社へ電話できる「タクシーチャンピオン」
-
 2017年01月30日
ウェザーニューズ、今年も花粉情報を配信する「花粉Ch.」をオープン
-
 2017年01月26日
桐生市を舞台にしたスマホ用GPSゲームアプリと観光ガイド
-
 2017年01月24日
奈良県が街巡りに特化した観光アプリ「ならたん」を提供
-
 2017年01月23日
現在地周辺の犯罪情報を探せる治安情報サイト「ガッコム安全ナビ」
-
 2017年01月22日
ARで"ビーコル"のバスケ選手と出会える位置情報アプリ「バスケベ!GO」
-
 2017年01月17日
JR東海、3次元測量で枕木の厚さを高精度に測る装置を開発
-
 2017年01月16日
セレボ、GPS搭載の自転車用IoTデバイス「RIDE-1」を発売
-
 2017年01月15日
雪山での滑走経路をスマホに記録できる「Snoway」
-
 2017年01月11日
神奈川の3市が共同で多言語対応の観光アプリ「おおやまめぐりガイド」
-
 2017年01月05日
ドライバー向けデジタルラジオ「Amanekチャンネル」で地域活性プロジェクト
-
 2016年12月21日
Googleが毎年恒例のアプリ「サンタトラッカー」で位置情報ゲームを提供
-
 2016年12月20日
位置情報で農業経営を支援するヤンマーのスマートアシスト リモート
-
 2016年12月18日
日産が自動運転技術による無人搬送システムを導入
-
 2016年11月24日
凸版印刷と日の丸リムジンが古地図で江戸観光するタクシーツアーを開始
-
 2016年11月22日
ゲレンデで現在地が分かるスキー情報情報アプリ「yukiyama」
-
 2016年11月14日
地図上に画像や情報を記録し、自分だけの地図を作成する「Map Life」
-
 2016年11月07日
人気キャラ「ハローキティ」の携帯電話が「位置情報」検索に対応
-
 2016年10月26日
安価な専用端末とスマホを組み合わせた見守りサービス「otta」
-
 2016年10月24日
マピオン、地図と位置情報を活用した教育アプリの提供を開始
-
 2016年10月21日
マピオン、観光パンフの電子配信「e-旅めくり」で自治体の観光戦略支援
-
 2016年10月20日
Google VRに対応したスマホ用の星空アプリ「プラネタリウムVR」
-
 2016年10月11日
福井県がGPS発信機を装着したコウノトリ2羽を放鳥
-
 2016年10月17日
[続報] 写真で見る福井県コウノトリ放鳥の舞台裏
-
 2016年10月10日
良心石材、Jリーグ戦スタジアム来場者のスマホに選手のAR映像を提供
-
 2016年10月05日
バンダイナムコ、位置情報と音声を組み合わせた「ブラメディア」を提供開始
-
 2016年10月03日
埋もれた観光スポットを発見するデータメディア「spot japan」
-
 2016年09月27日
SNSで訪日外国人の消費動向を分析する「ロケーショントレンドレポート」
-
 2016年09月26日
地震発生時に現在地情報を自動通知する防災アプリ「Familoca」
-
 2016年09月22日
特定スポットでレアな魚を取得できる位置情報アプリ「MyAquarium3D」
-
 2016年09月16日
「だんじり」の岸和田市、無料観光アプリにハザードマップも搭載
-
 2016年09月10日
想い出の場所を登録し、動画や写真を届けるアプリ「Spot message」
-
 2016年09月04日
凸版印刷が店舗射程圏内ユーザーを誘客する「ココチラ」を提供
-
 2016年09月02日
楽天トラベル、観光パンフ閲覧アプリ「PATW」を発表
-
 2016年08月31日
横須賀市が位置情報ゲーム活用に向け、ヨコスカGO宣言を発表
-
 2016年08月27日
現在地の地盤の安全性を確認できる「じぶんの地盤アプリ」
-
 2016年08月17日
過酷な日本縦断トレイルランレースでGPSトラッキングシステム導入
-
 2016年08月08日
クラウド型勤怠管理サービス「AKASHI」にGPS打刻機能が追加
-
 2016年08月06日
マピオンと学研が、写真と地図で夏の自由研究を簡単作成するアプリ
-
 2016年08月03日
スタンプラリーアプリ「ヤマスタ」が、日本百名山イベントを追加
-
 2016年08月02日
天草のパラグライダーレースでリアルタイム測位システムを検証
-
 2016年07月30日
凸版印刷がVRとGPSによる「ストリートミュージアム」で新展開
-
 2016年07月25日
花火の見え方をスマホで事前確認できる「AR花火スコープ」
-
 2016年07月20日
位置と時間にフォーカスしたライフログアプリ「.location」
-
 2016年07月17日
GPS応用の速度計でビジネス展開する「バイオスシステム」 [前編]
-
 2016年07月18日
GPS応用の速度計でビジネス展開する「バイオスシステム」 [後編]
-
 2016年07月14日
ジョルダン、全世界で利用できる安否確認システムを10月に提供開始へ
-
 2016年07月13日
ヤマハが衛星測位で無人自律航行できる小型電動観測艇を発表
-
 2016年07月05日
高崎市、高齢者向けGPS端末の無料貸出を障害者にも拡大
-
 2016年06月07日
車両の走行状況で保険料率が変わる「テレマティクス保険」
-
 2016年05月26日
軽貨物配送のマッチングサイト「ハコブリッジ」
-
 2016年05月24日
観光コンテンツを活性化。青森発ベンチャー「ナビチャリ」への期待
-
 2016年05月18日
オフラインでGPSルート検索可能な海外観光アプリ「HowTravel」
-
 2016年05月11日
クボタ、業界初のGPS田植え機を9月に発売
-
 2016年04月20日
オープンデータで避難所地図を表示する「ヒナンパス」が、熊本地震に暫定対応
-
 2016年03月27日
「飯田お練りまつり」に位置情報のクラウドサービス導入
-
 2016年03月23日
車両情報と位置情報でリアルタイムに社用車を管理する「ProPosition」
-
 2016年02月18日
佐賀で産官学が連携し、ドローン空撮で無農薬・減農薬栽培の害虫探し
-
 2016年01月23日
「サイレントログ」で生活記録に位置情報を追加する
-
 2015年12月22日
携帯圏外でもスマートフォンのGPSナビが使える「Geographica」
-
 2015年11月27日
鳥取市の「1000円タクシー」が位置情報で翻訳精度上げる社会実証
-
 2015年11月25日
街の利便性向上に位置情報を役立てる富山市の「おでかけっち」
-
 2015年11月03日
岩手県滝沢市が「モバイル登山届」を導入へ
-
 2015年10月25日
福井で放鳥された2羽のコウノトリが位置情報を発信中
-
 2015年10月06日
ラグビーやサッカーに使われるGPSportsの衛星トラッキングシステム
-
 2015年10月01日
高円寺の阿波踊りで「踊る阿呆」を追跡するシステム
-
 2015年09月25日
警報に連動して位置情報を自動通知する『ココダヨ』サービス
-
 2015年09月24日
高崎市が徘徊高齢者をGPSで発見する救援システム運用へ
-
 2015年09月21日
安全で楽しい登山を! 緻密なプランニングを可能にする「ヤマプラ」
-
 2015年09月20日
来年配信のポケモン最新作は、位置情報を活用したスマホゲーム
-
 2015年09月15日
JR東日本がGPSを活用した列車接近警報装置を開発導入
-
 2015年09月14日
“爆買い”を加速!? 位置情報でピンポイントの広告配信
-
 2015年09月11日
東芝がGPS機能付き腕時計型生体センサ「Silmee W21」を11月発売
-
 2015年09月10日
陸上自衛隊が富士通の災害救助活動支援サービスを導入
-
 2015年09月09日
「最短20分!」という楽天の新・配送サービス
-
 2015年09月07日
山形の新庄まつりで山車の位置把握にGPSを導入
-
 2015年09月02日
SNSと位置情報を連動させるO2Oサービス「Social Beacon」が始動
-
 2015年08月21日
奈良市、認知症高齢者の見守りにGPS端末貸出を開始
-
 2015年08月14日
GPSで現在地を示して不便を解消。東京都交通局の「バスロケシステム」
-
 2015年08月13日
コロプラとKDDIが共同で位置情報ビッグデータの分析サービス
-
 2015年08月12日
GPS機能を活用して、今いる場所にスピーディな宅配サービスを実現
-
 2015年08月05日
弘前市、公用車にGPS機能を搭載した車両管理システムを導入
-
 2015年07月23日
全国の花火大会を位置情報ゲームで回るイベント、9月まで開催中
-
 2015年07月15日
位置情報でアウトドアライフを後押しする登山者向けコミュニティ「YAMAP」
-
 2015年07月13日
UPRとKDDIが温度・湿度を管理できる位置情報端末「なんつい」を開発
-
 2015年07月09日
ペットや子どもの迷子を防ぐ! GPS機能搭載の迷子札「BiKN」のシステム
-
 2015年06月25日
北海道で活用が進む、農業用GPSガイダンスシステム
-
 2015年06月11日
[実証] 都市部でのQZ1測位モード比較
-
 2015年05月20日
日本交通が提供する位置情報を活用したタクシー配車アプリ
-
 2015年04月22日
NTTドコモが、位置情報を活用したモビリティシェア事業で新たな取り組み
-
 2015年03月23日
神奈川・横須賀市が、位置情報ゲーム「Ingress」で観光振興
